Rescue Team - NPU Dancing Robot Base
Focused on tracked vehicle structures, navigation control, and multi-sensor fusion for obstacle traversal, search and rescue, autonomous mapping, and target localization in complex environments. My contribution: developed the complete vehicle electronic control system.
2026
履带式救援机器人#
项目简介#
隶属于西北工业大学舞蹈机器人基地救援组。项目面向复杂环境中的越障、搜救、自主建图和目标定位,围绕履带结构、导航控制与多传感器信息融合持续迭代。作为一个面向实地任务的移动机器人平台,系统需要将机械执行、感知、供电与控制模块稳定地组织为整体。
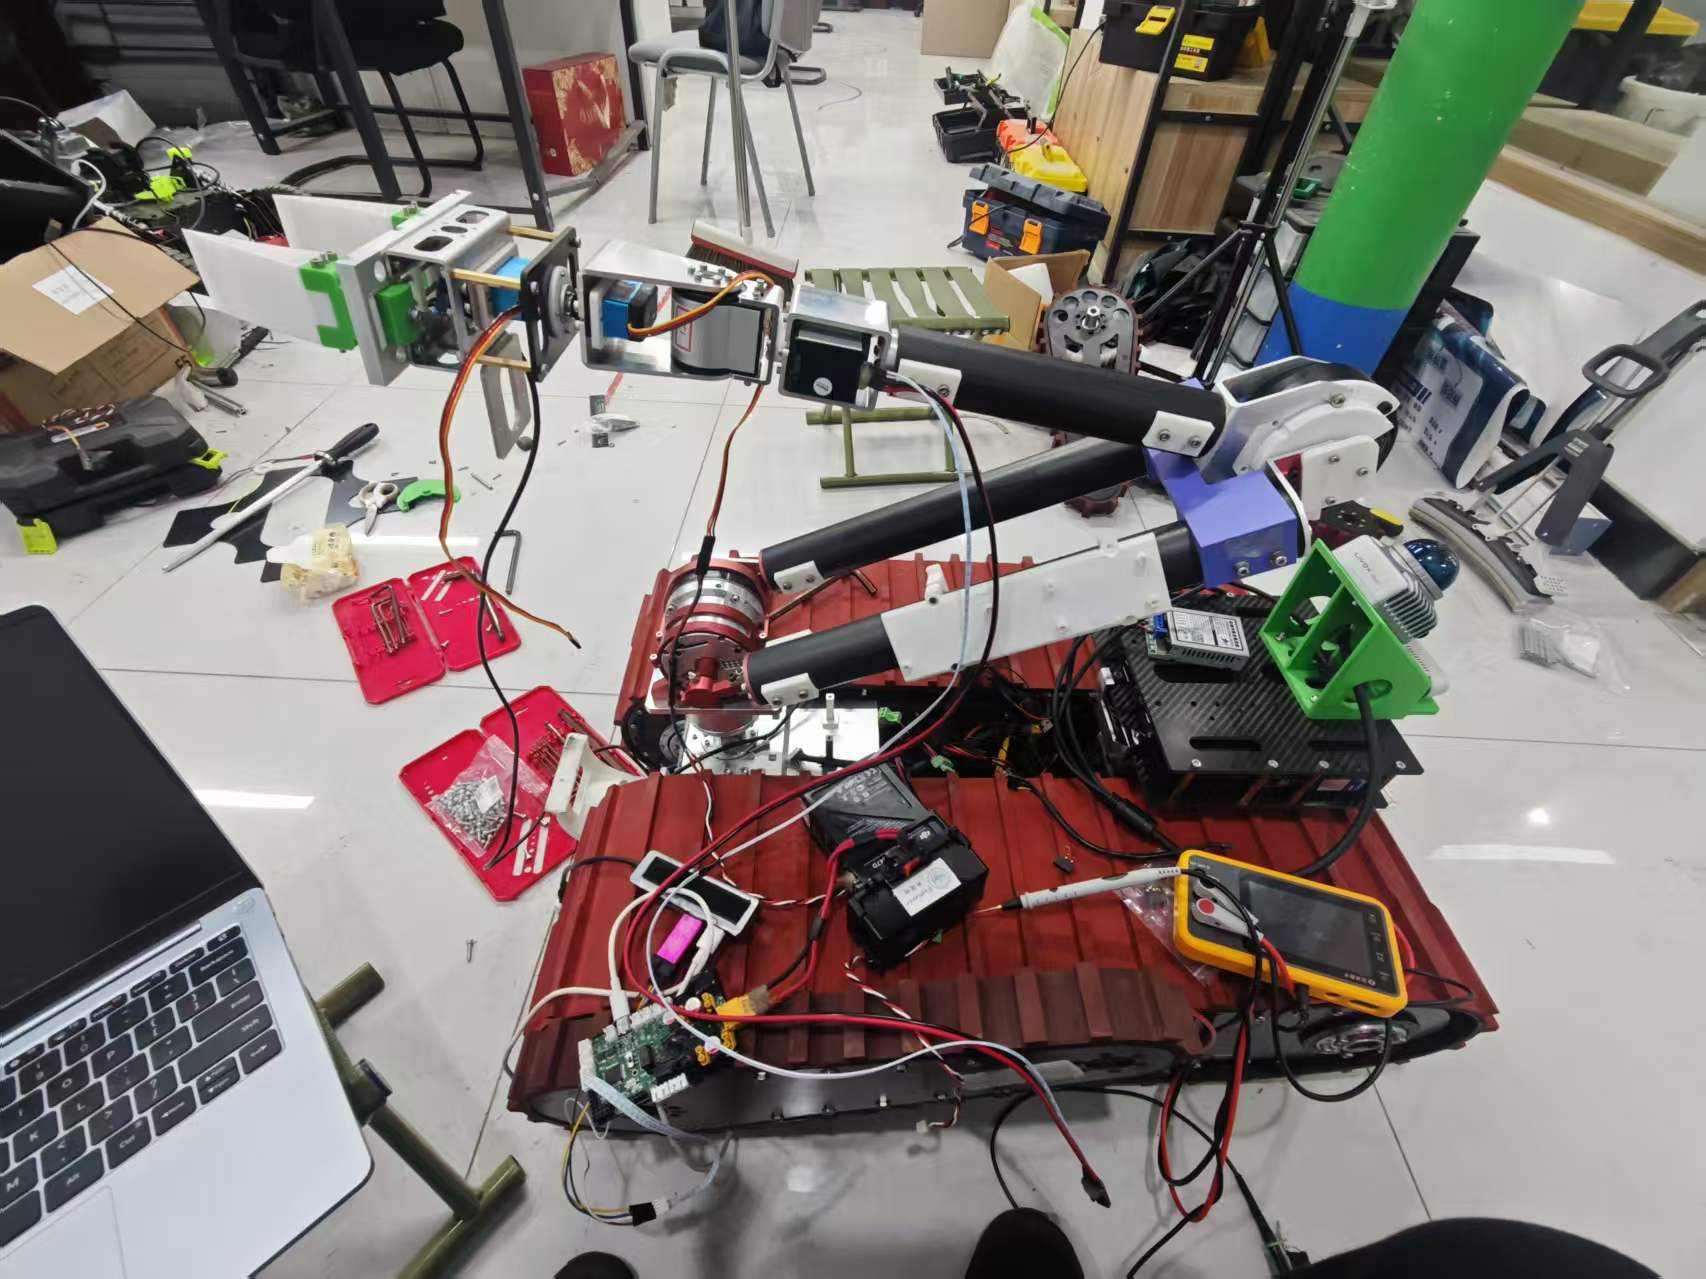
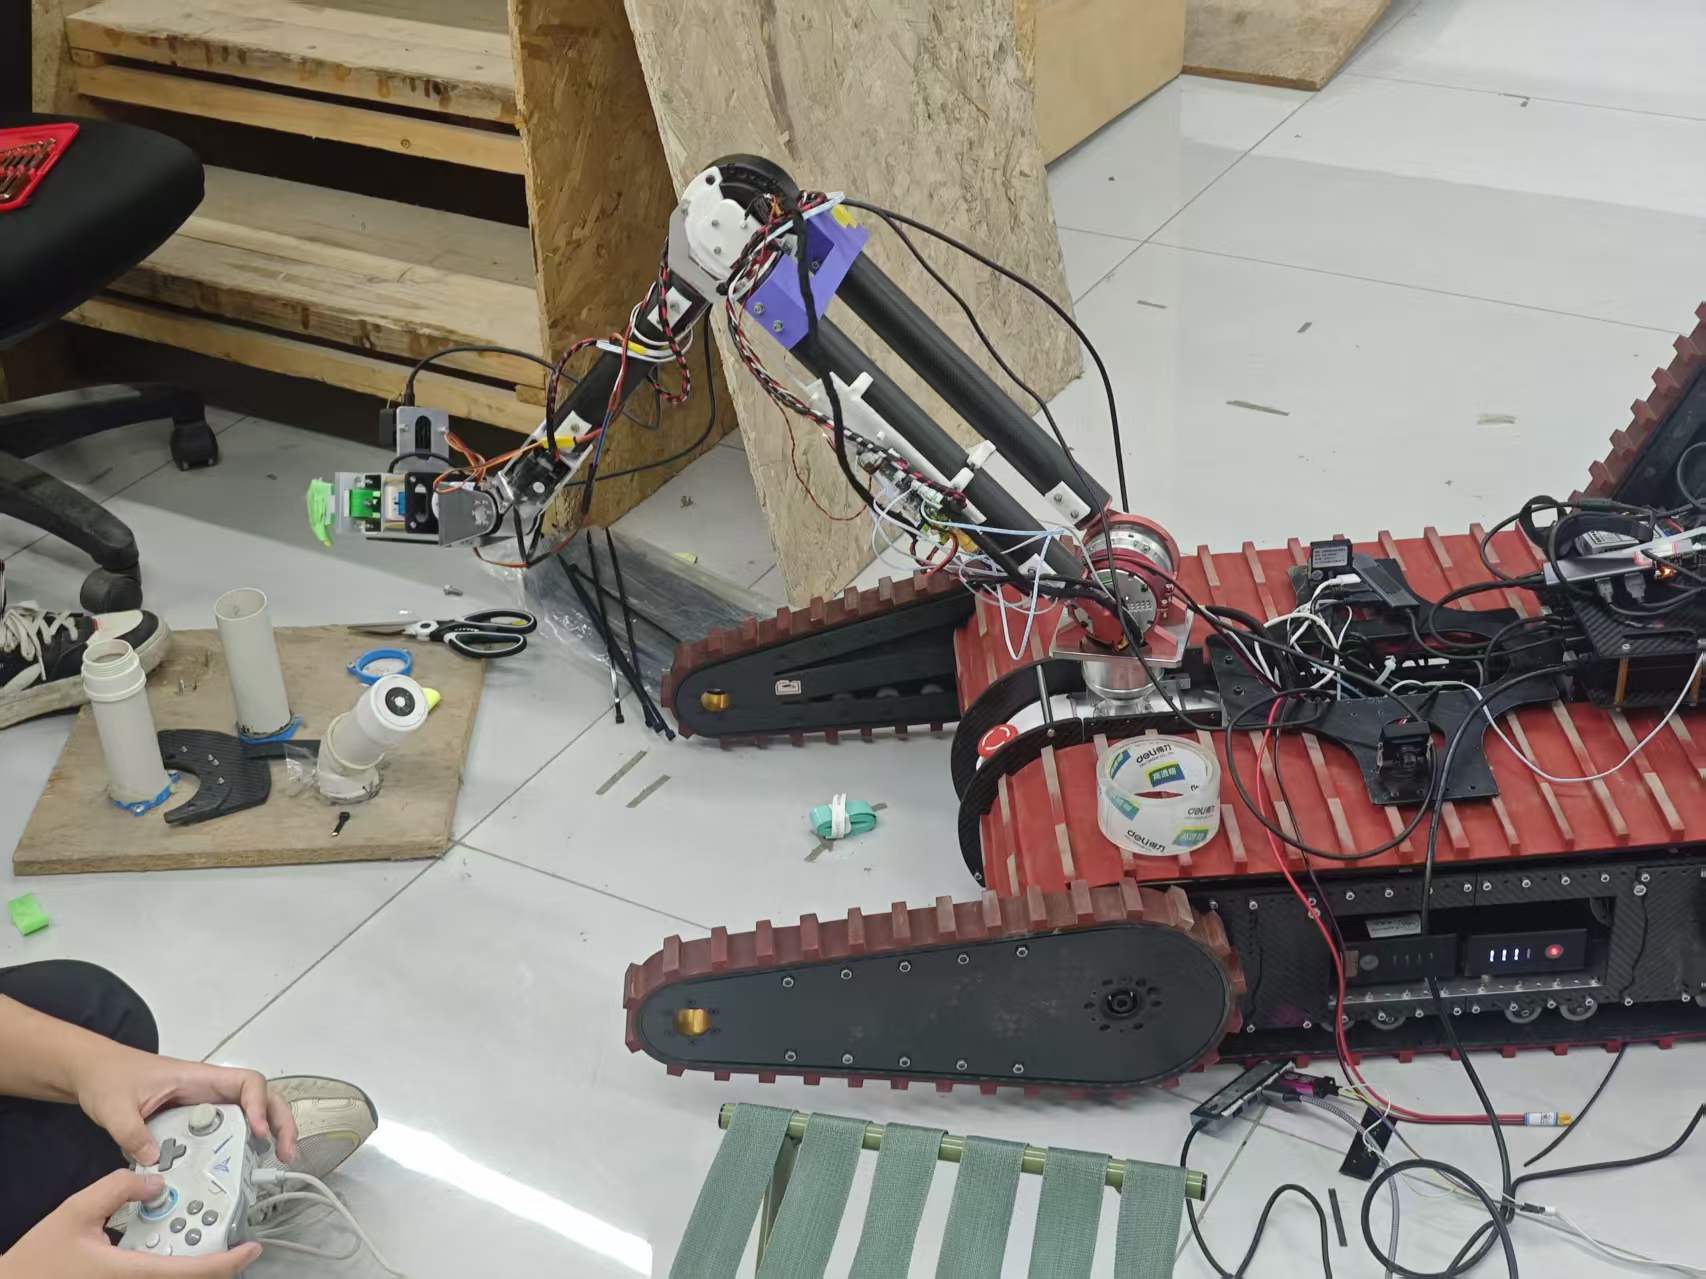
我主要负责全车电控系统的方案落地:从原理图和 PCB 制作,到下位机软件、通信接口与整车联调,建立一条可持续迭代的工程链路;同时与机械、软件方向协同,确保各模块能够在车端稳定配合。
个人工作#
负责全车电控系统的整体构建与落地实施,工作覆盖硬件设计、嵌入式软件、通信接口与新方案验证。核心目标是在不断变化的功能需求下,让控制系统具备清晰的接口边界、可调试性与后续扩展空间。
PCB原理图绘制与制作#
使用 Altium Designer 和 JLCEDA 完成原理图设计,将功能需求落实为可制造的 PCB 方案;随后完成打板、焊接与上电调试。通过硬件实际验证和问题定位,持续完善电路设计,使其能够服务于整车控制与执行需求。
下位机软件编写#
主要使用 STM32 开发下位机程序,采用 CubeMX + CMake 工具链组织工程。围绕车端控制需求完成软件编写与调试,并配合上位机进行功能联动,使硬件接口、执行机构与上层控制逻辑能够形成完整闭环。
通信协议构建#
与软件方向共同梳理通信边界和数据格式,覆盖电机控制、状态数据交互等需求。在执行层使用 CANopen 等方式对接控制逻辑,将不同模块的输入、输出和调试流程统一到可协作的接口约定中。
新技术拓展#
- 探索超级电容功率控制方案,为整车供电与峰值功率管理预留新的实现路径。
- 基于 V3S Linux 搭建无线烧录流程,减少现场部署与调试时的操作成本。
- 尝试使用 PICO 头显进行机械臂遥操作,探索面向复杂任务的直观交互方式。
工作展示#
PCB#
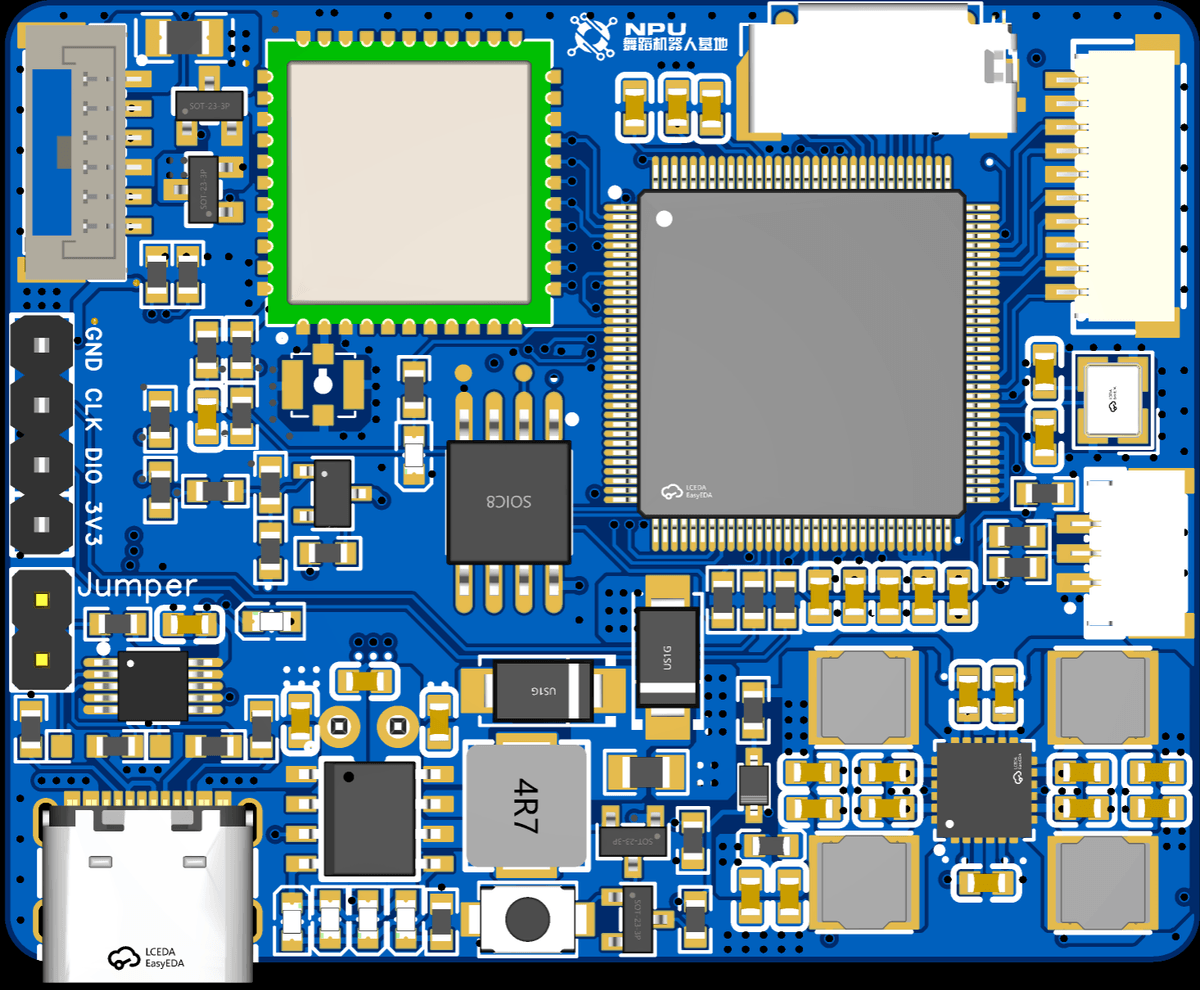
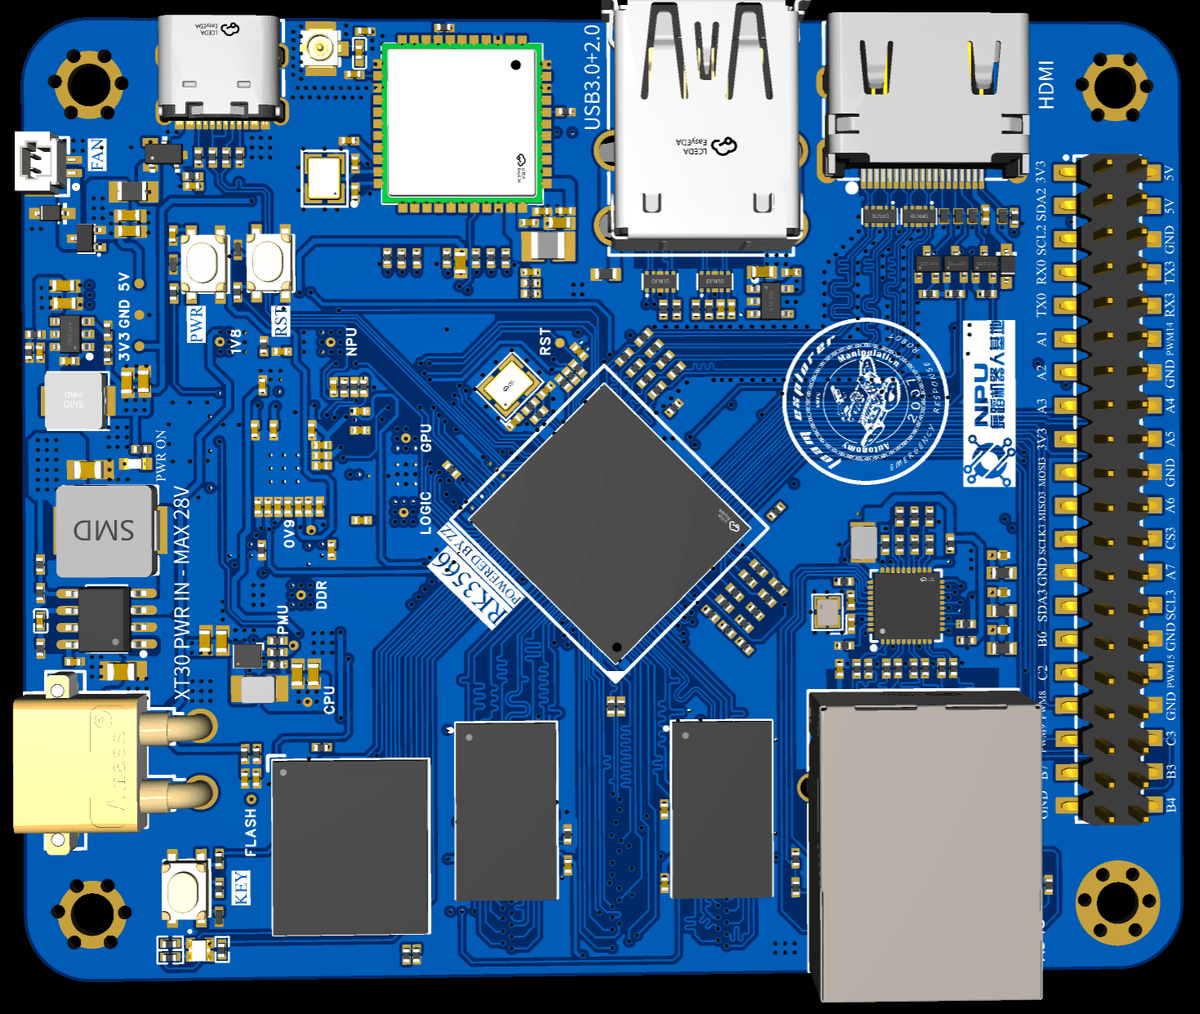
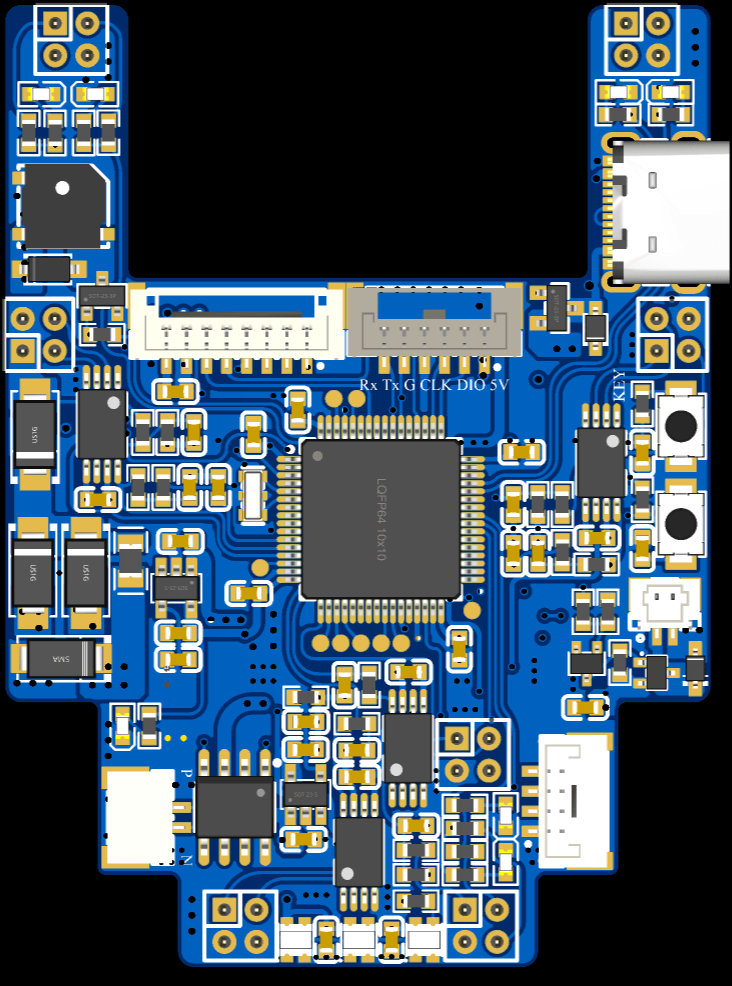
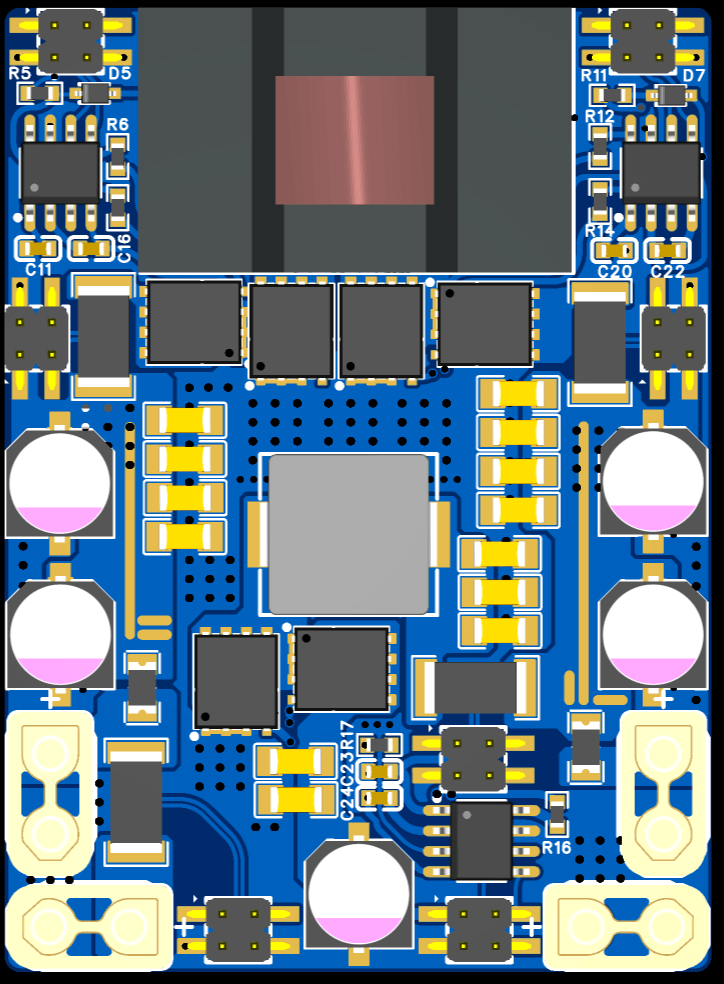
调试展示#
子项目链接#
Wireless Debugger#
基于 V3S Linux 的无线 J-Link / ST-Link 烧录与调试工具,用于减少现场部署、固件更新和调试时的物理连接依赖。
Status: Documentation is being prepared.
View repository → ↗
XRobot#
面向 XR 遥操作与机器人控制的实验项目。目标是将 PICO 头显、控制器等 VR 输入设备接入 PC 端 ROS 2 系统,并通过统一数据接口控制机械臂、云台、仿真机器人及后续真实设备。
Status: Documentation is being prepared.
View repository → ↗